统一采集协议
把任务、场景变量、设备与标定要求落实到每一个采集点。


ROBOT LEARNING, CONNECTED.
采集设备、机器人工作站与数据平台,
连接你的下一次实验,也支撑下一批数据交付。
高校科研 / 企业研发 / 数据采集团队
 DATA
使用左右方向键或拖动卡片切换,悬停或聚焦时暂停自动播放。
THREE WAYS TO START
从采集一个任务,到建设机器人实验平台,再到多模态联合研究。设备可以独立选配,也可以围绕目标组合交付。
THE LEARNING LOOP
从设备到数据,从模型回到任务。
沿着一条记录,理解完整的研究闭环。
失败归因 → 定向补采 → 下一版本数据
各环节按项目配置与验证。
把任务、场景变量、设备与标定要求落实到每一个采集点。
明确合格样本口径,保留剔除原因、抽检记录和批次报告。
以版本、字段字典和使用权限管理数据,而不是散落的文件夹。
THE HARDWARE, CONNECTED
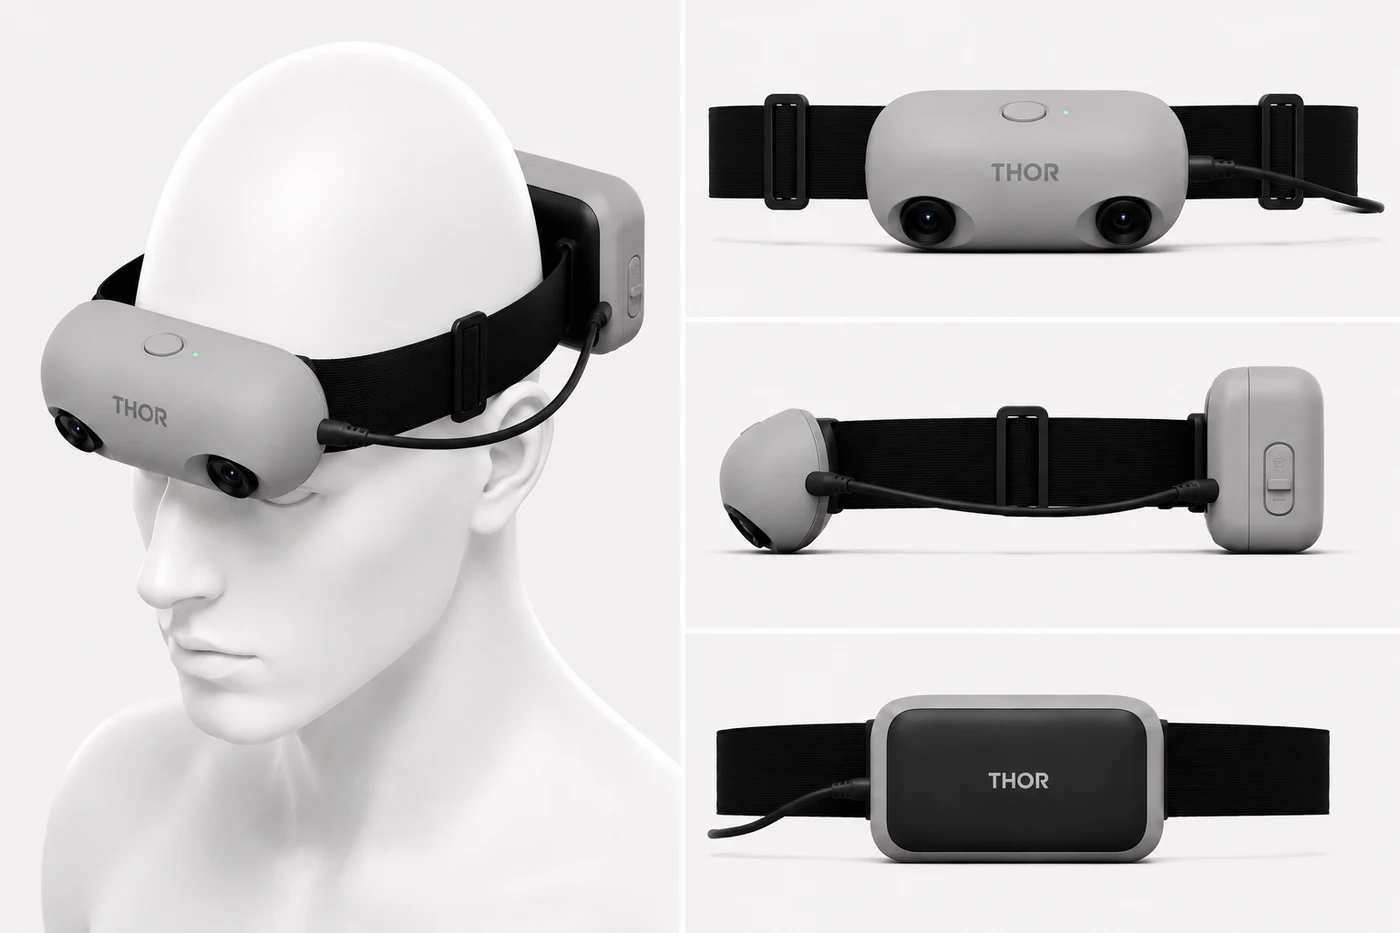
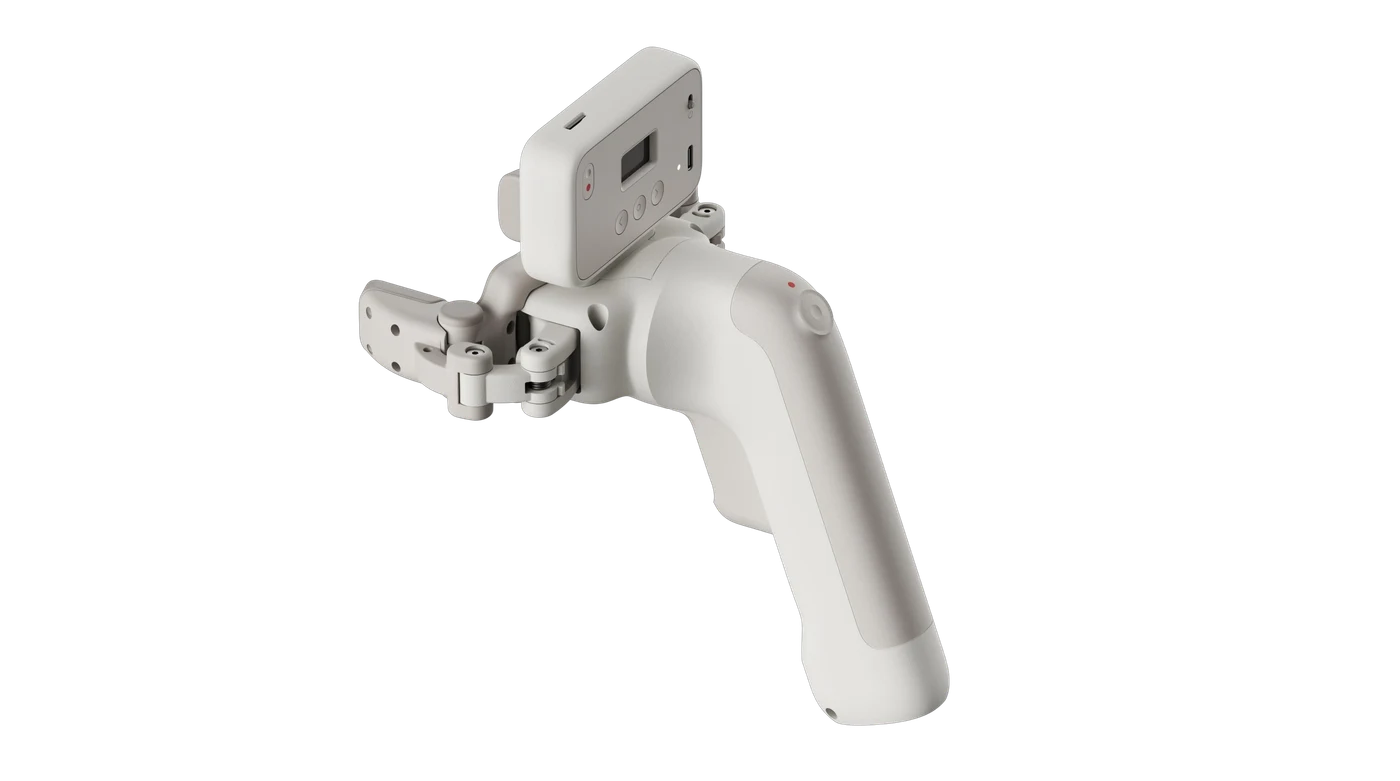
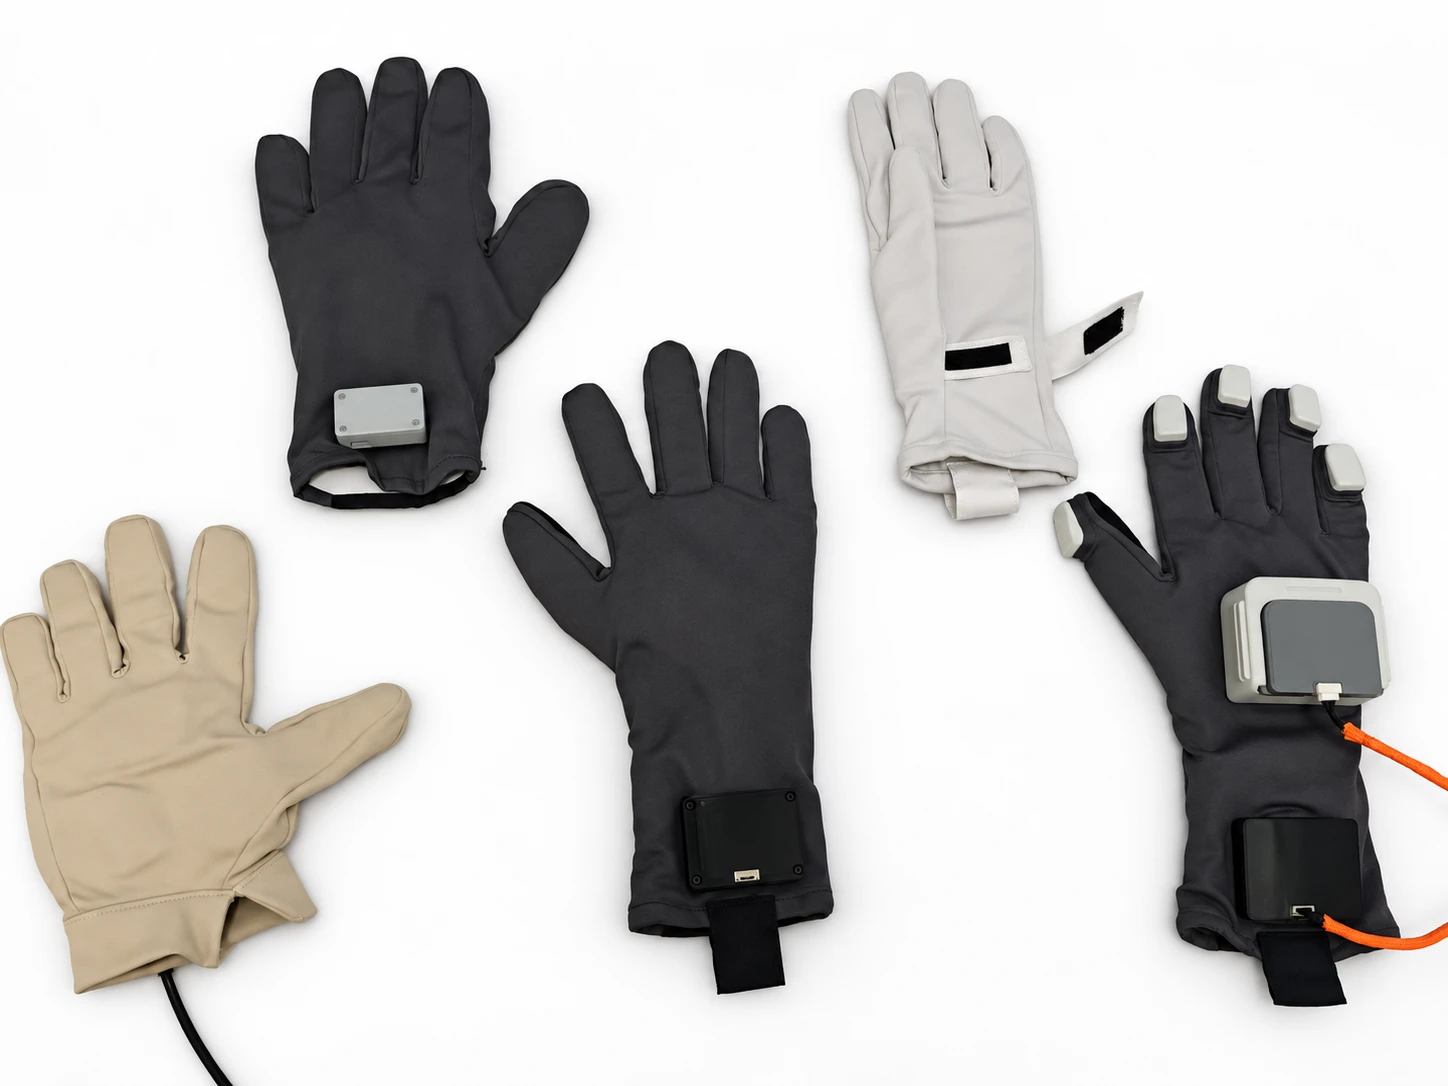
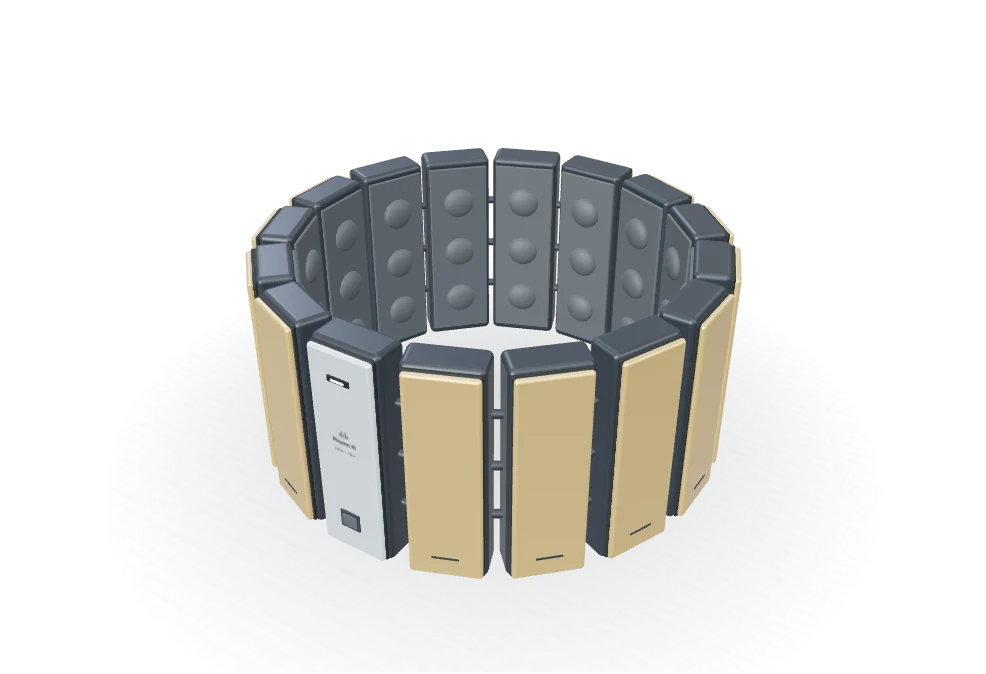
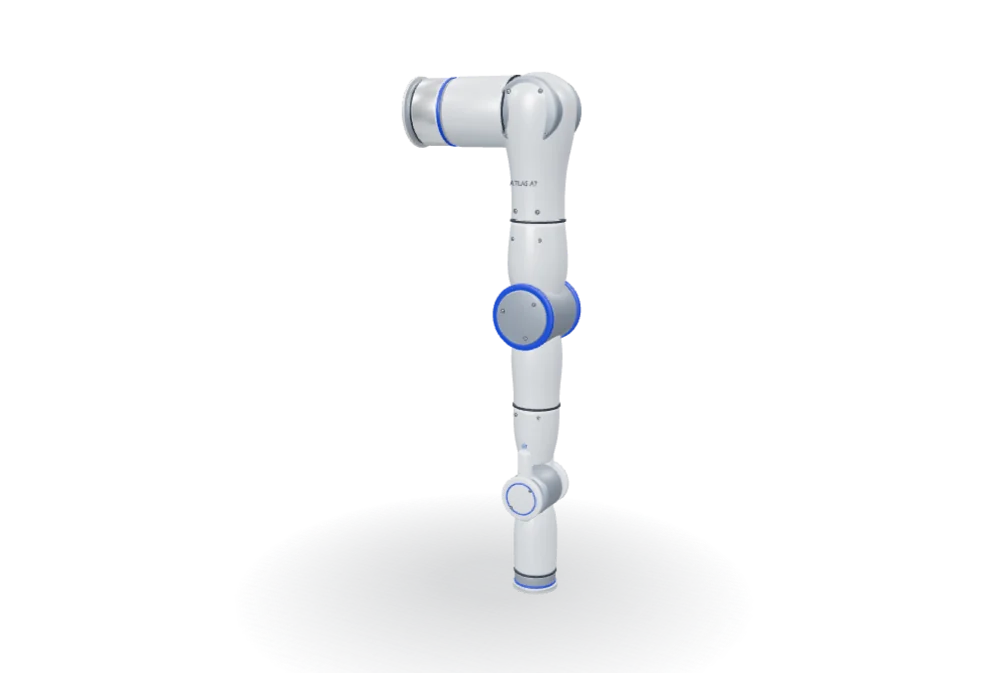
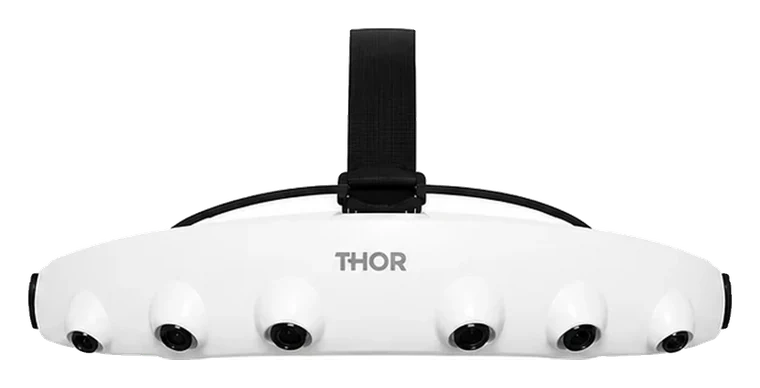
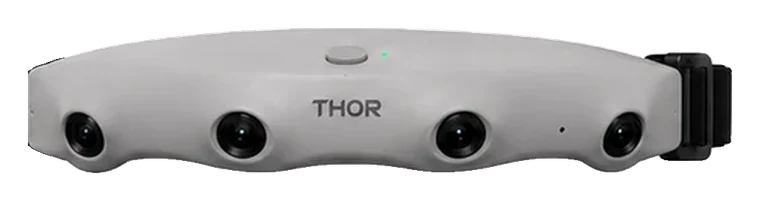
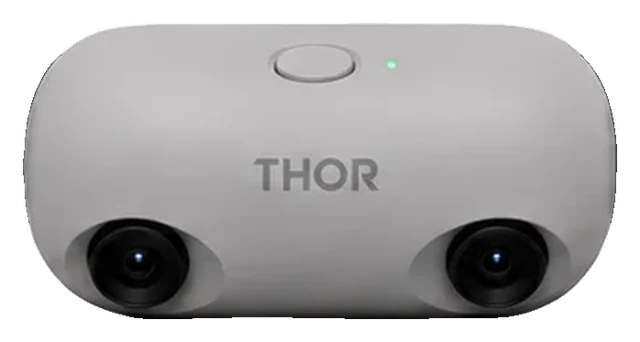
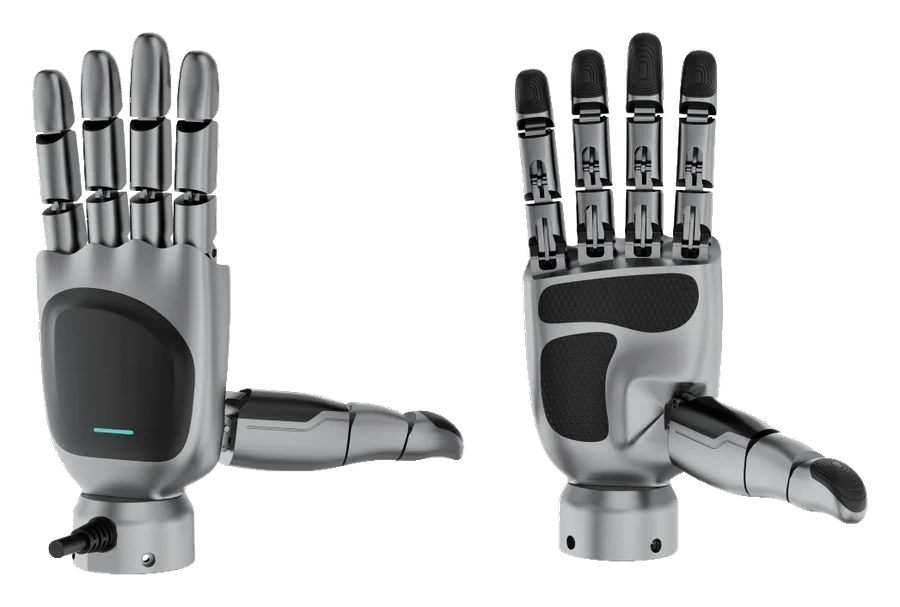
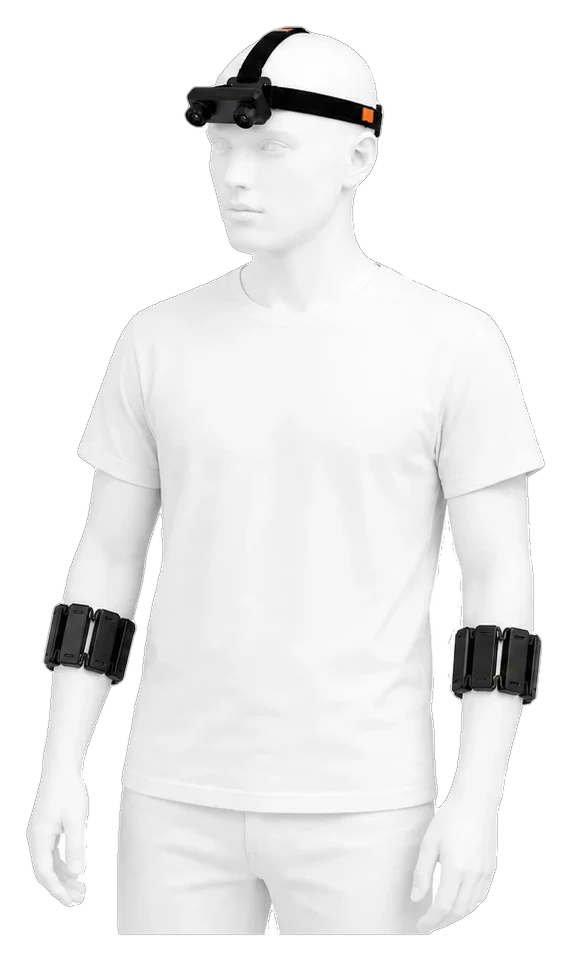
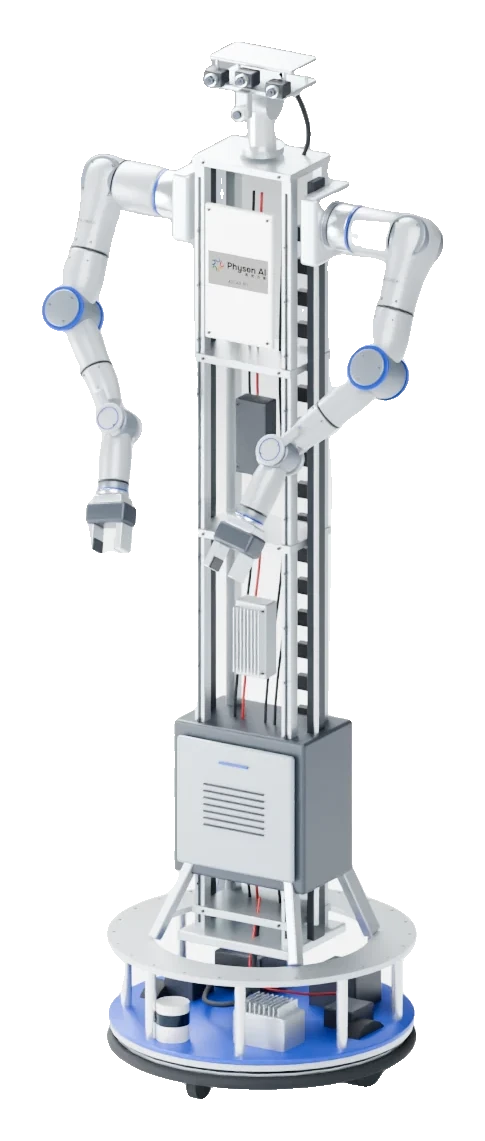
机器人与灵巧手承担真实执行;Ego、夹爪、手套与臂环记录不同层次的人类示范。
A CLEAR PATH TO DELIVERY
从样本验证到系统交付,每一步都有明确产物和确认节点。
确认研究问题、已有设备、数据权利、计划周期与验收指标。
以小批次数据或单一任务验证设备、同步、接口及基线。
冻结物料和软件范围,完成部署、采集或分批数据加工。
交付配置、数据和报告;用失败记录确定下一轮改进。
LET’S BUILD YOUR NEXT EXPERIMENT
从设备选型、实验平台搭建,到企业采集与数据交付,先明确你的目标和现有条件。
姓名、联系方式和需求为必填,其余选填。