前臂采集,双手自然接触
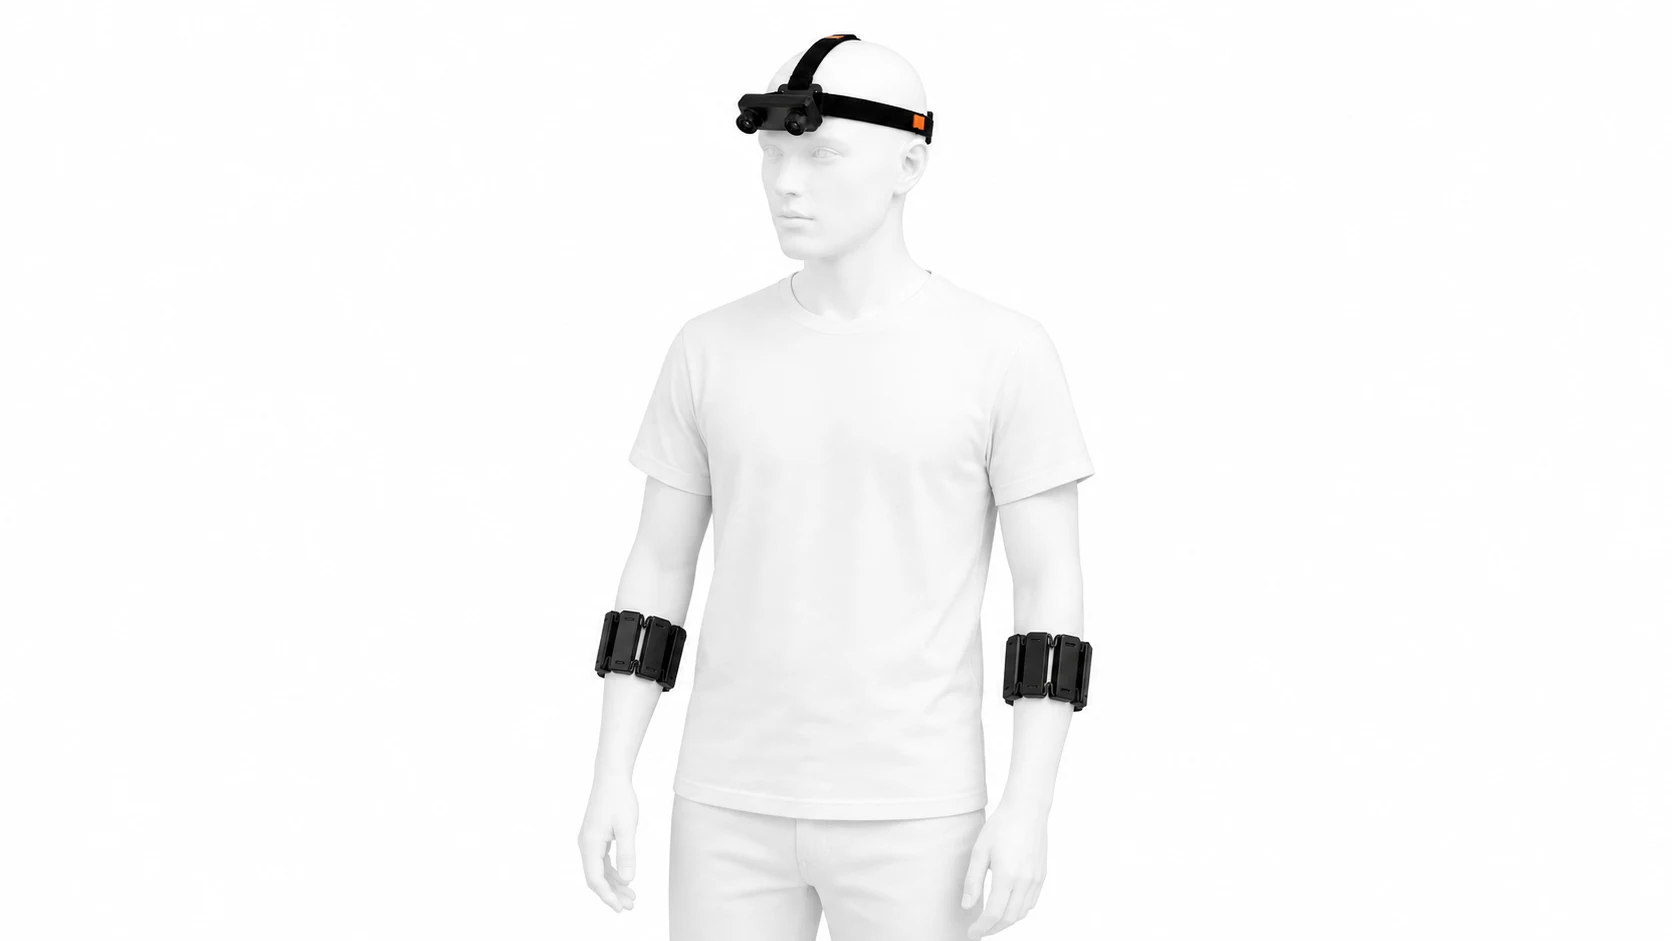
双侧臂环可与头戴视觉配合,不覆盖手掌与指尖。面向自然操作示范的采集构想,不将“免手套”理解为可以替代所有触觉测量或手部姿态设备。


MUSCLE / MOTION
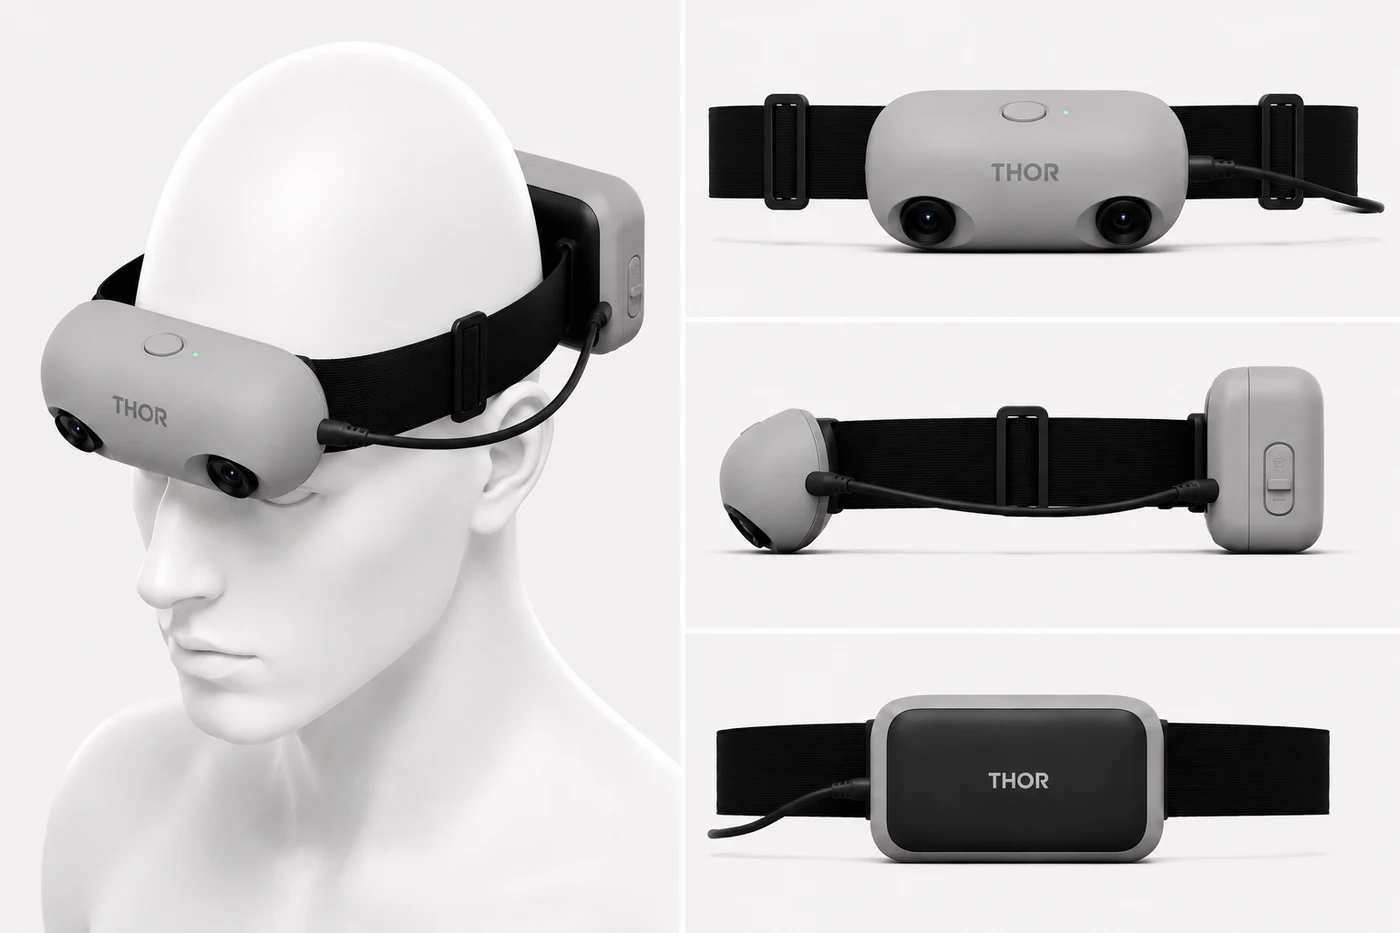
将 FMG 阵列与 IMU 放在前臂,把肌肉形变相关的接触压力变化、惯性运动与第一视角视频配对。以头戴双目 + 双侧臂环的方案,让双手保留自然接触,为手势、手姿和机器人学习提供研究数据。
按任务确认数据输出、接口适配与交付范围。
双侧臂环可与头戴视觉配合,不覆盖手掌与指尖。面向自然操作示范的采集构想,不将“免手套”理解为可以替代所有触觉测量或手部姿态设备。
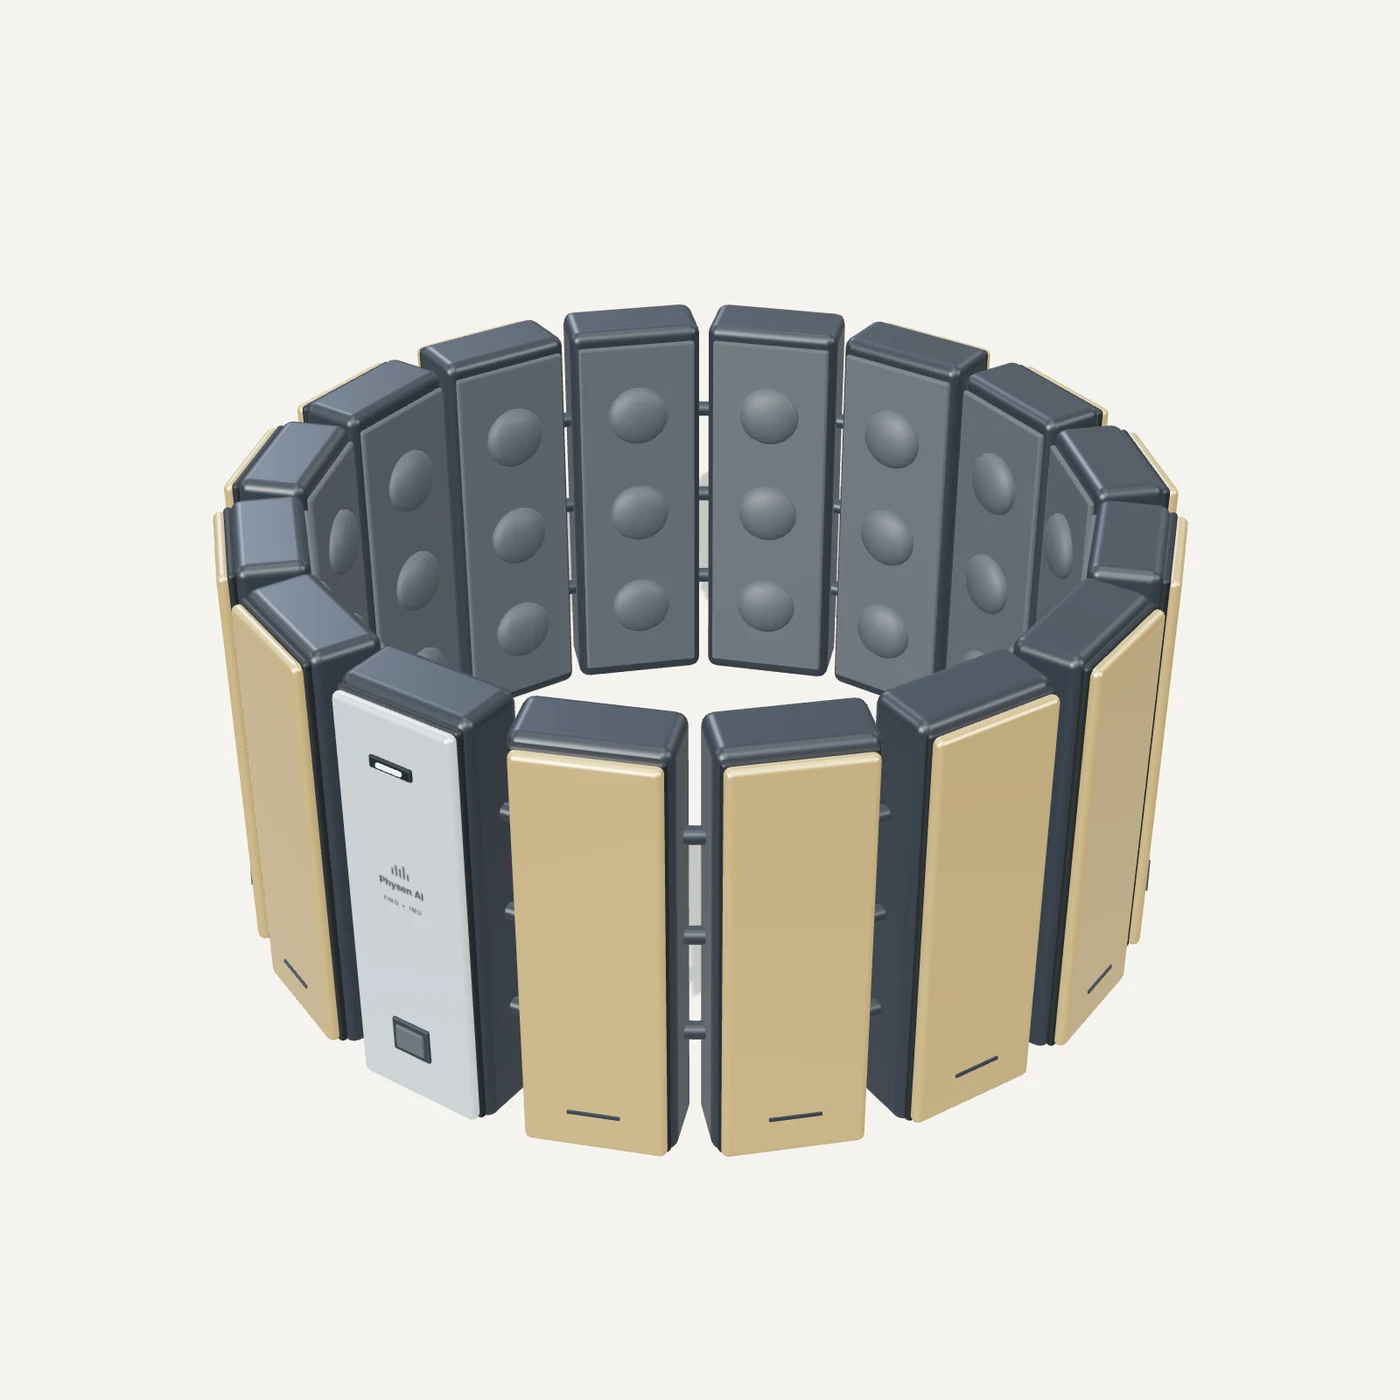
视频展示模块式环状结构、内侧接触单元与 IMU。以 FMG 的形变相关信号补充视觉;传感单元检测到的前臂接触变化,不等于手指与物体之间的接触力。
探索手势识别、3D 手姿和指尖压力预测,与 Ego、UMI、手套或真机数据配对。能否提升任务效果,需要独立标签、跨人跨日测试和机器人任务对照实验。
FMG + IMU / IN THREE DIMENSIONS
拖动查看环形外观、内侧接触面与控制区域。石墨黑与香槟金为材质方案,展示模型经过独立简化重建。
SEE THE SIGNALS
从佩戴位置到数据含义,理解 FMG、IMU 与第一视角如何互补。
01 / CONTACT
记录前臂肌肉形变相关的接触变化。信号随佩戴位置、松紧与个体变化,需要保留佩戴基线和标定信息。
不是 EMG 肌电,也不是指尖与物体之间的接触力真值。
FMG / SEE THE SYSTEM
一组佩戴方案,两段演示。让视觉观察与前臂信号进入同一项研究。
SIGNAL ≠ PREDICTION ≠ ACTION
原始采集、模型估计与机器人控制分别管理,保留数据来源和验证边界。
FMG 传感单元的通道输出、IMU、设备时间戳、佩戴基线与质量标记。量程、单位和通道映射随硬件版本确认。
采集数据探索手势、3D 手姿和指尖压力预测,保留模型版本、置信度与参考标签。预测值不作为直接测量真值。
研究方向 · 待验证与视觉、触觉或真机记录配对,评估是否提升操作效果。人体信号到机器人动作仍需映射、约束和真机安全检查。
任务评测EGO + FMG + IMU
以头戴双目记录观察视角,以左右臂环记录对应侧信号。每次采集保存设备编号、左右侧、佩戴位置和跨设备时间映射。是否使用手套、触觉末端或独立力传感器,取决于任务需要的参考真值。
THE DETAILS MATTER
前臂 FMG 阵列与 IMU 联合采集,可与 Ego 头戴视觉配对。
| 参数项目 | 规格 / 配置 |
|---|---|
| 信号组合 | FMG + IMU;不包含 EMG 通道 |
| 产品形态 | 模块式前臂数采臂环;视频展示环状结构与内侧接触单元 |
| 传感阵列 | 10×4 三维力传感阵列 |
| 频率 | 视频标注 120 Hz;采样、传输刷新与算法输出应分别定义,具体频率按硬件与接口确认版本说明,不等同于 IMU 采样率 |
| IMU | 惯性传感与空间朝向 |
| 组合方案 | 头戴双目 + 双侧 FMG 臂环 |
| 通信方式 | 支持无线连接与本地记录 |
| EMG | 当前确认配置为 FMG + IMU,不宣称包含 EMG 肌电传感器 |
视频中的 high-precision / high-sensitivity 没有给出量程、精度与标定条件,本页不将其转写为量化性能承诺。10×4 不直接推导为 40 路或 120 路数据。
| 参数项目 | 规格 / 配置 |
|---|---|
| 原始数据规划 | 各 FMG 单元原始输出、惯性信号、设备时间戳、序号与质量标记;实际字段需接口确认 |
| 派生结果方向 | 手势、3D 手姿、指尖压力等模型预测;输出维度、模型版本、频率和精度待验证 |
| 参考真值 | 按任务配对手部姿态参考、独立力 / 触觉测量与人工标注;参考传感器另行选配 |
| 跨设备同步 | 与 Ego / UMI / 真机保存时钟映射与同步事件;不直接沿用 Thor 的设备内同步指标 |
| 佩戴记录 | 匿名参与者 ID、左右侧、佩戴位置、方向、松紧、静息基线、日期与重新佩戴事件 |
| 数据导出规划 | 按 session / episode 保存原始数据、标定与派生结果;协议、SDK 许可及平台适配需确认 |
FMG 不等于 EMG;前臂信号不是指尖接触力真值,模型预测也不是未经映射就能执行的机器人动作。
| 参数项目 | 规格 / 配置 |
|---|---|
| 传感性能 | 量程、灵敏度、精度、漂移、迟滞、过载能力和温度影响 |
| 佩戴适配 | 臂围范围、模组数量调整、压力预紧、长时间舒适性与皮肤接触材料 |
| 供电与结构 | 整机重量、电池容量、续航、充电方式、防护等级和清洁方式 |
| 链路性能 | 端到端延迟、丢包率、无线共存、掉线恢复与多设备并发 |
| 软件与算法 | 支持系统、原始数据权限、SDK 文档、模型许可和跨人校准要求 |
| 验收范围 | 固定任务、独立测试用户、跨日重新佩戴、基准对照与安全边界 |
FROM CAPTURE TO ARCHIVE
确认左右侧、模组方向与松紧;按版本要求完成静息、参考动作与信号质量检查。
记录任务编号、视频、FMG、IMU 与同步事件,保留原始时间戳,不把不同设备的刷新率混为一谈。
用参考姿态或独立力学测量生成监督信号,记录模型版本和不确定性;原始、参考与预测数据分别保存。
比较视觉 + IMU 与加入 FMG 的结果,按用户、日期和重新佩戴拆分训练测试集,再决定是否进入机器人任务验证。
BUILD YOUR NEXT SETUP
START WITH YOUR TASK
从设备选型到数据与训练流程,一起确认适合的项目起点。