A7 执行模块
双 A7,让执行基础保持一致。
左右两台七轴 A7 构成双臂执行端,围绕协作操作、示范采集与策略验证开展研究。单臂工位与同构主端可沿用同一机械臂平台。
七轴构型左右臂配置双臂协同
左右臂的安装、坐标系与零点分别核对;单臂标称参数不等于整机实测能力。
探索 A7 机械臂与交互 3D

MODULAR ROBOTICS PLATFORM
以 A7 七轴机械臂为执行基础,共用结构、控制与计算核心,按任务选择底座、升降、视觉、遥操和末端。固定工作站、移动操作与遥操采集是同一平台的不同组合。
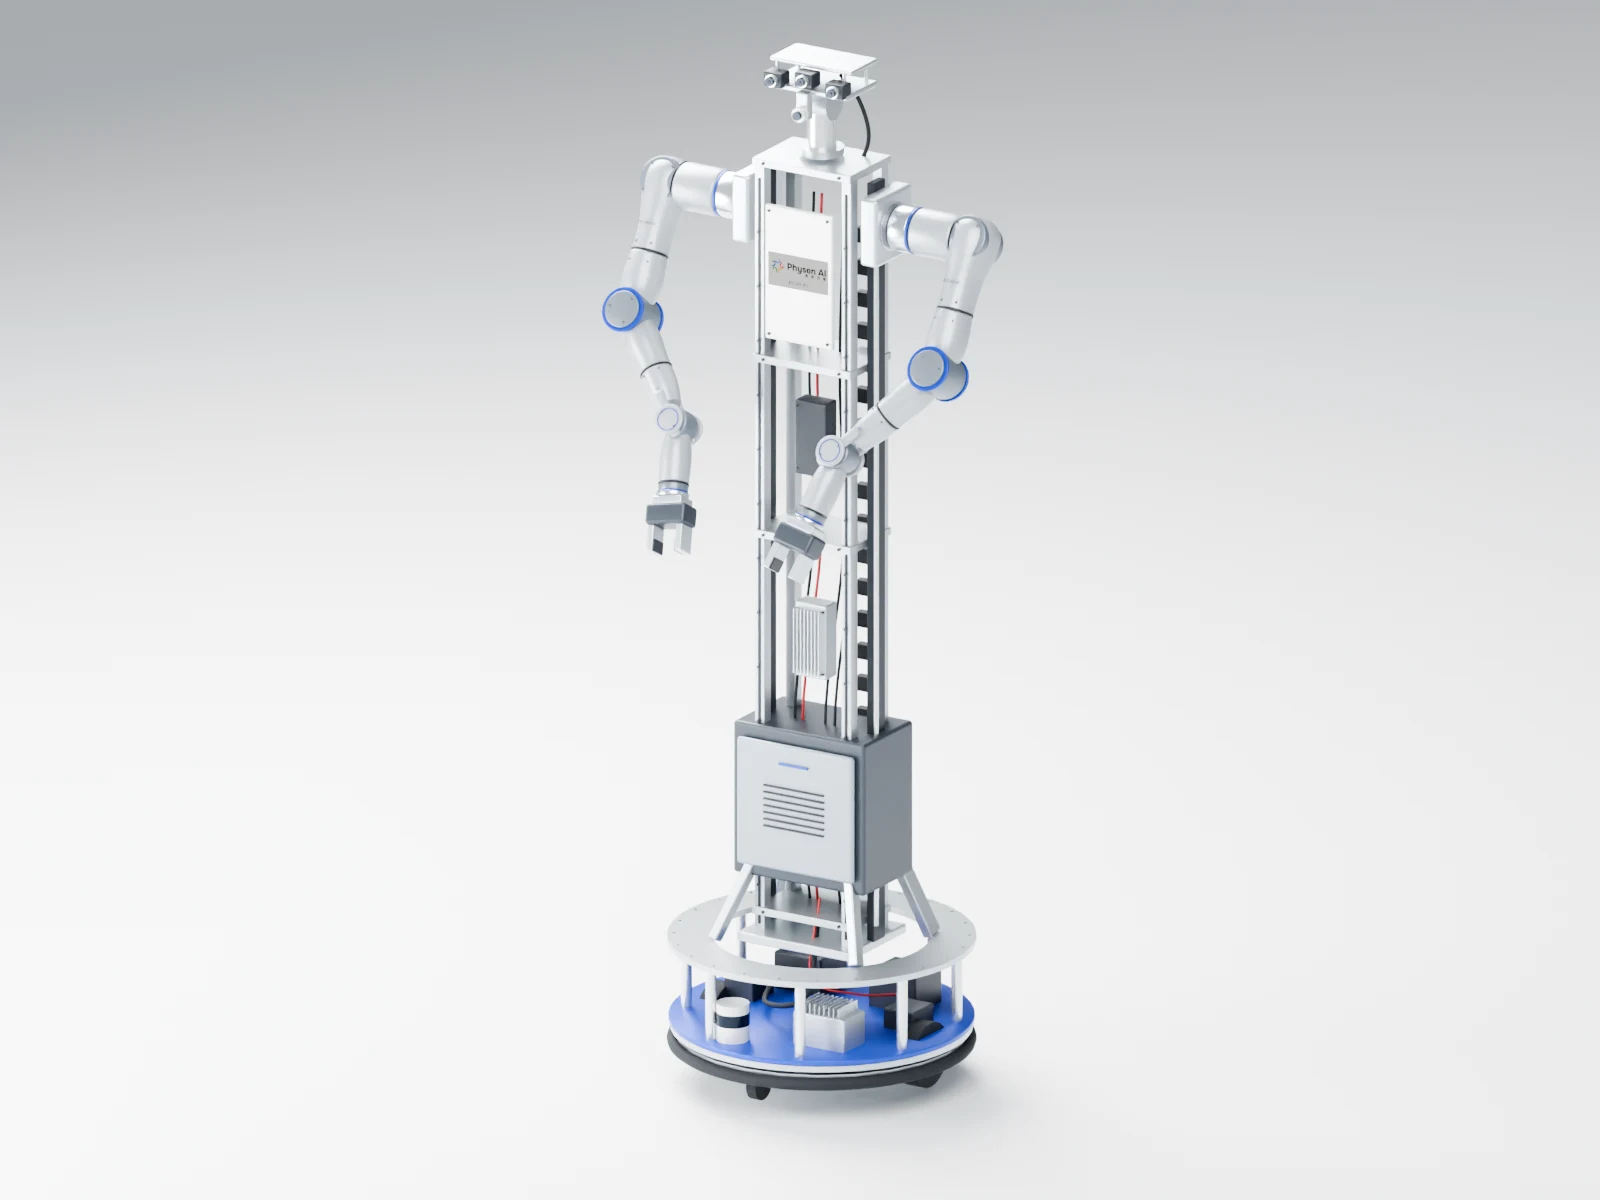
A CLOSER LOOK
从整体轮廓到机械臂细节,查看 A7 装配后的产品形态。
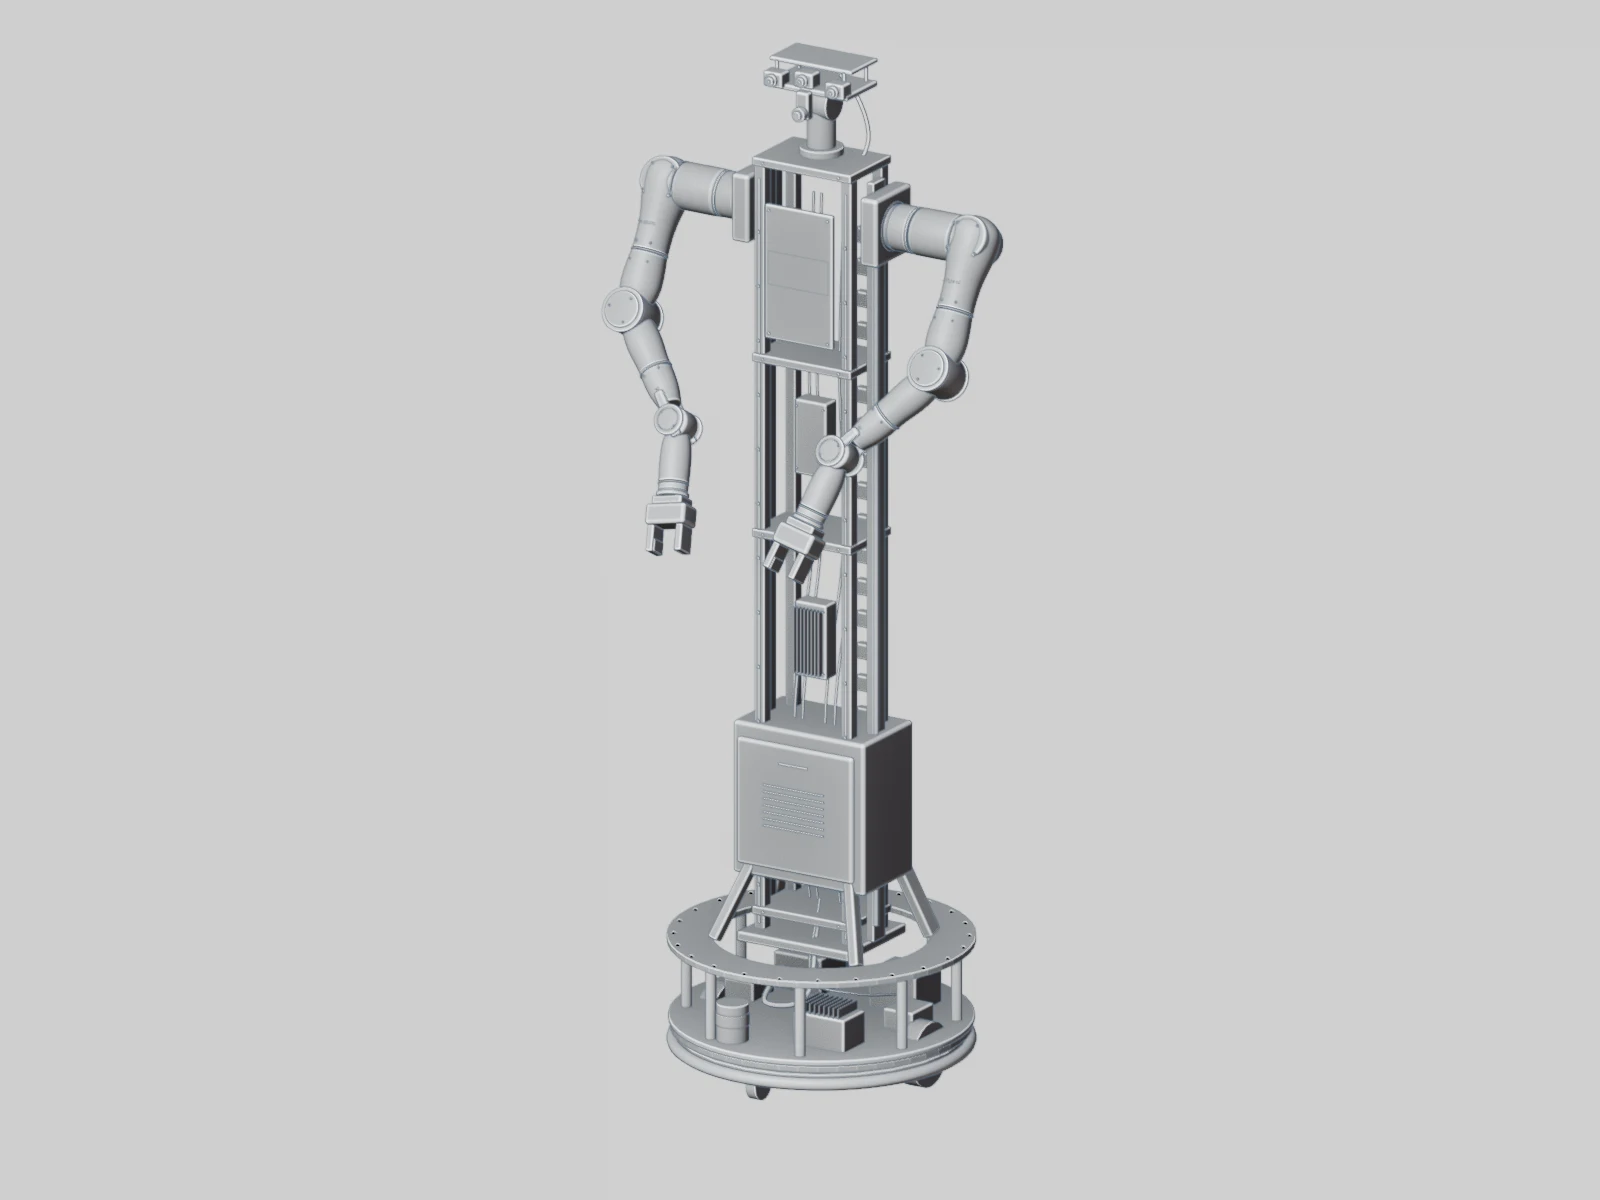
DESIGNED AROUND A7
双 A7 构成执行核心,立柱、底座、视觉与独立计算舱形成清晰的模块关系。固定工作站与移动平台可沿用共同的上部架构。
了解 A7 执行基础ATLAS R1 / IN THREE DIMENSIONS
从不同角度观察 A7 双臂与整机的关系,也可切换线稿和功能分区,查看平台的结构组织。
BUILT AROUND YOUR TASK
固定、移动、遥操采集,沿用同一执行与计算架构。
固定工作站
适合桌面操作、双臂协同研究与固定工位示教,在同一平台上逐步加入视觉和任务末端。
高校实验室 · 企业研发 · 固定工位
ONE PLATFORM. ROOM TO EXPAND.
执行、感知、操作输入与计算分别选型,让每一次扩展都有清晰接口。
A7 执行模块
左右两台七轴 A7 构成双臂执行端,围绕协作操作、示范采集与策略验证开展研究。单臂工位与同构主端可沿用同一机械臂平台。
左右臂的安装、坐标系与零点分别核对;单臂标称参数不等于整机实测能力。
探索 A7 机械臂与交互 3DFROM DEMONSTRATION TO DATA
操作输入、机器人状态与视觉在同一任务中记录,保留时间关系、标定和配置版本。
OPERATOR
可选双 A7 同构主端
或适配轻量主臂、手柄、手套
EXECUTION
关节 / 位姿映射
任务末端与本地控制
DATA
指令、状态、视觉、末端数据
配对任务事件和标定版本
主端与执行端各自独立支撑,分体部署适应不同工位。 双向力反馈、跨网络延迟及不同输入方式的适配能力需要专项验证。
LOCAL CONTROL. FLEXIBLE COMPUTE.
独立计算舱属于 R1 平台,固定与移动配置都能保留本地计算和存储。
关节与机构控制、使能、限位、急停与状态监测。
传感器接入、同步、采集与本地缓存,按需增加策略推理。
遥操界面、数据处理、模型研发、训练和评估。
数据管理、模型版本与发布,支持私有部署或云端服务。
READY FOR YOUR NEXT EXPERIMENT
从安装到数据,明确每一次集成需要保留和核对的内容。
按配置核对安装基准、紧固、刚度与抗倾覆;为运动包络和检修留出空间。
控制、计算和驱动分区规划,确认供电、保护、使能、急停及失联回退。
核对左右臂零点、相机内外参、末端工具坐标,以及驱动与接口版本。
保存配置、时间关系、任务事件与数据版本,完成低速试运行、采集和回放验证。
模块化产品架构已明确;接口、安装与整机配置按项目确认。
LET’S BUILD YOUR NEXT EXPERIMENT
告诉我们研究方向、工位条件与已有设备,一起明确执行、视觉、遥操和计算方案。