A7 执行模块
双 A7,让执行基础保持一致。
左右两台七轴 A7 构成双臂执行端,围绕协作操作、示范采集与策略验证开展研究。单臂工位与同构主端可沿用同一机械臂平台。
七轴构型左右臂配置双臂协同
左右臂的安装、坐标系与零点分别核对;单臂标称参数不等于整机实测能力。
探索 A7 机械臂与交互 3D

DESKTOP BIMANUAL PLATFORM
两台 A7 七轴机械臂围绕同一桌面工作区,连接示范采集、策略训练与真机验证。从固定工位双臂执行开始,按需增加遥操主端、视觉、触觉末端和外置算力;沿用 R1 平台的 A7 执行基础与研究工具链。
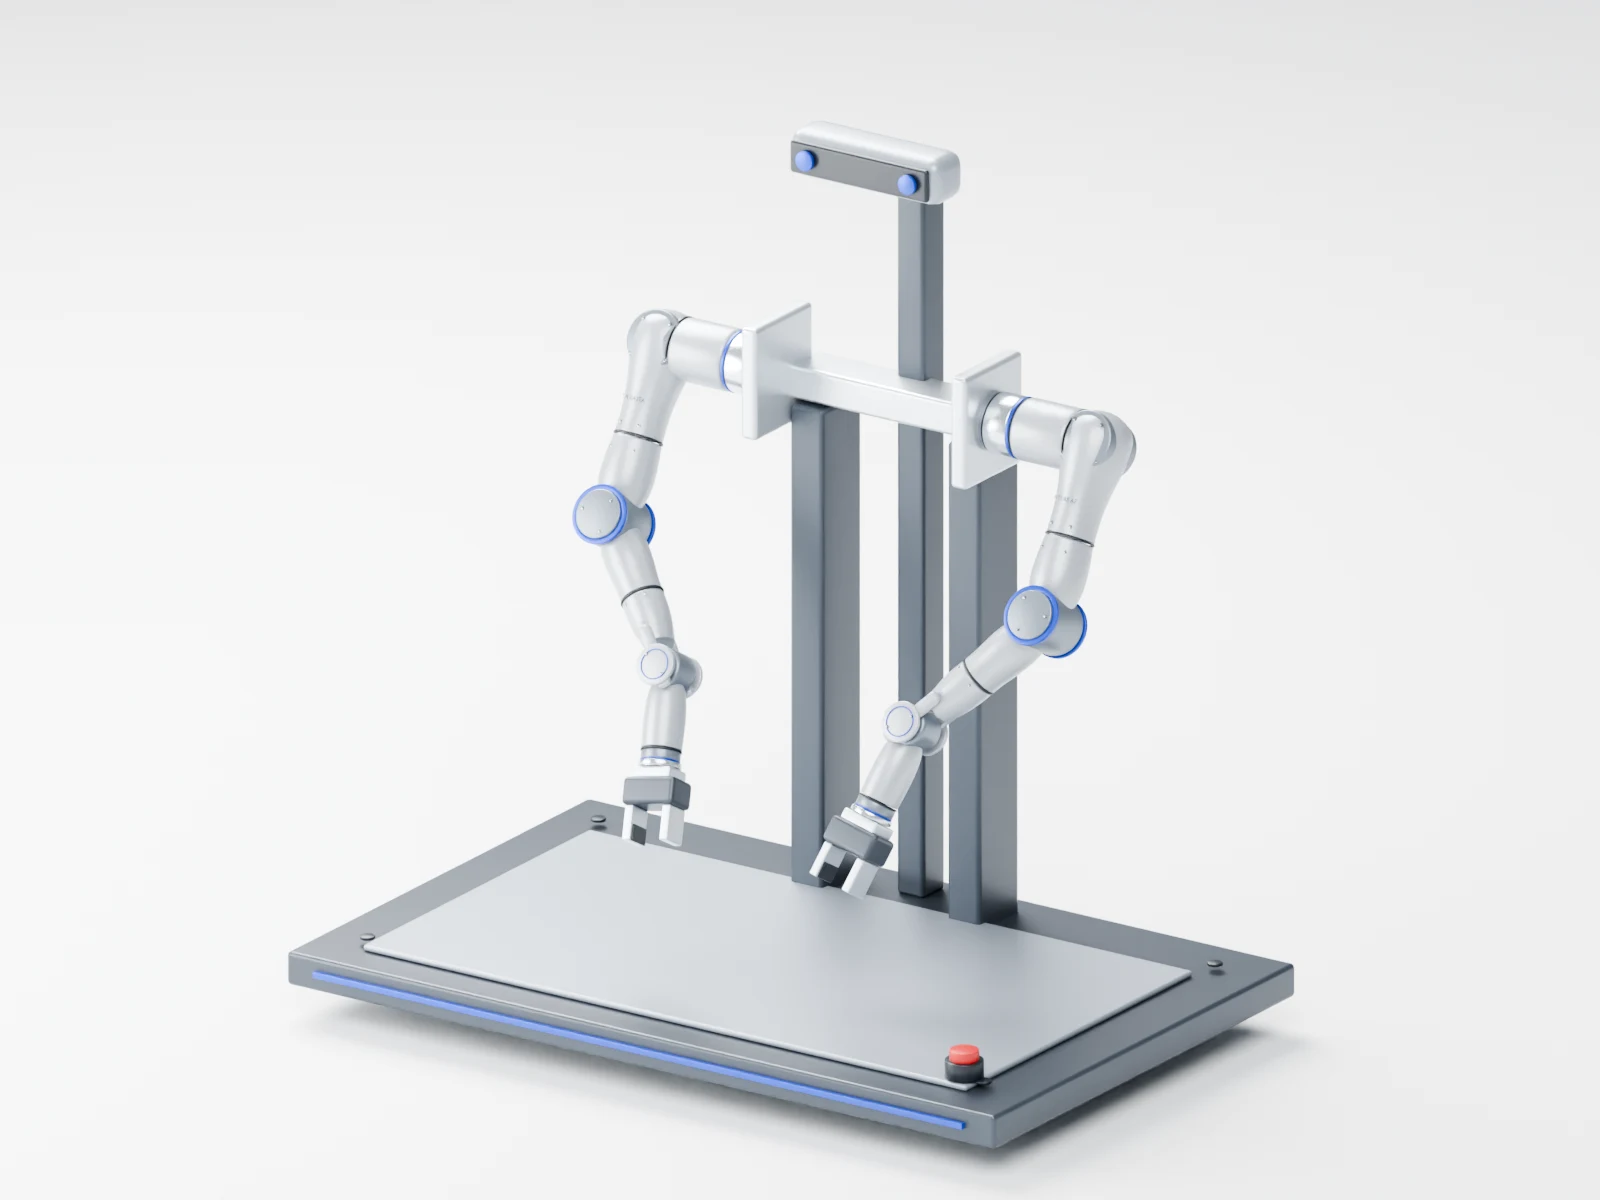
A CLOSER LOOK
从整体轮廓到机械臂细节,查看 A7 装配后的产品形态。
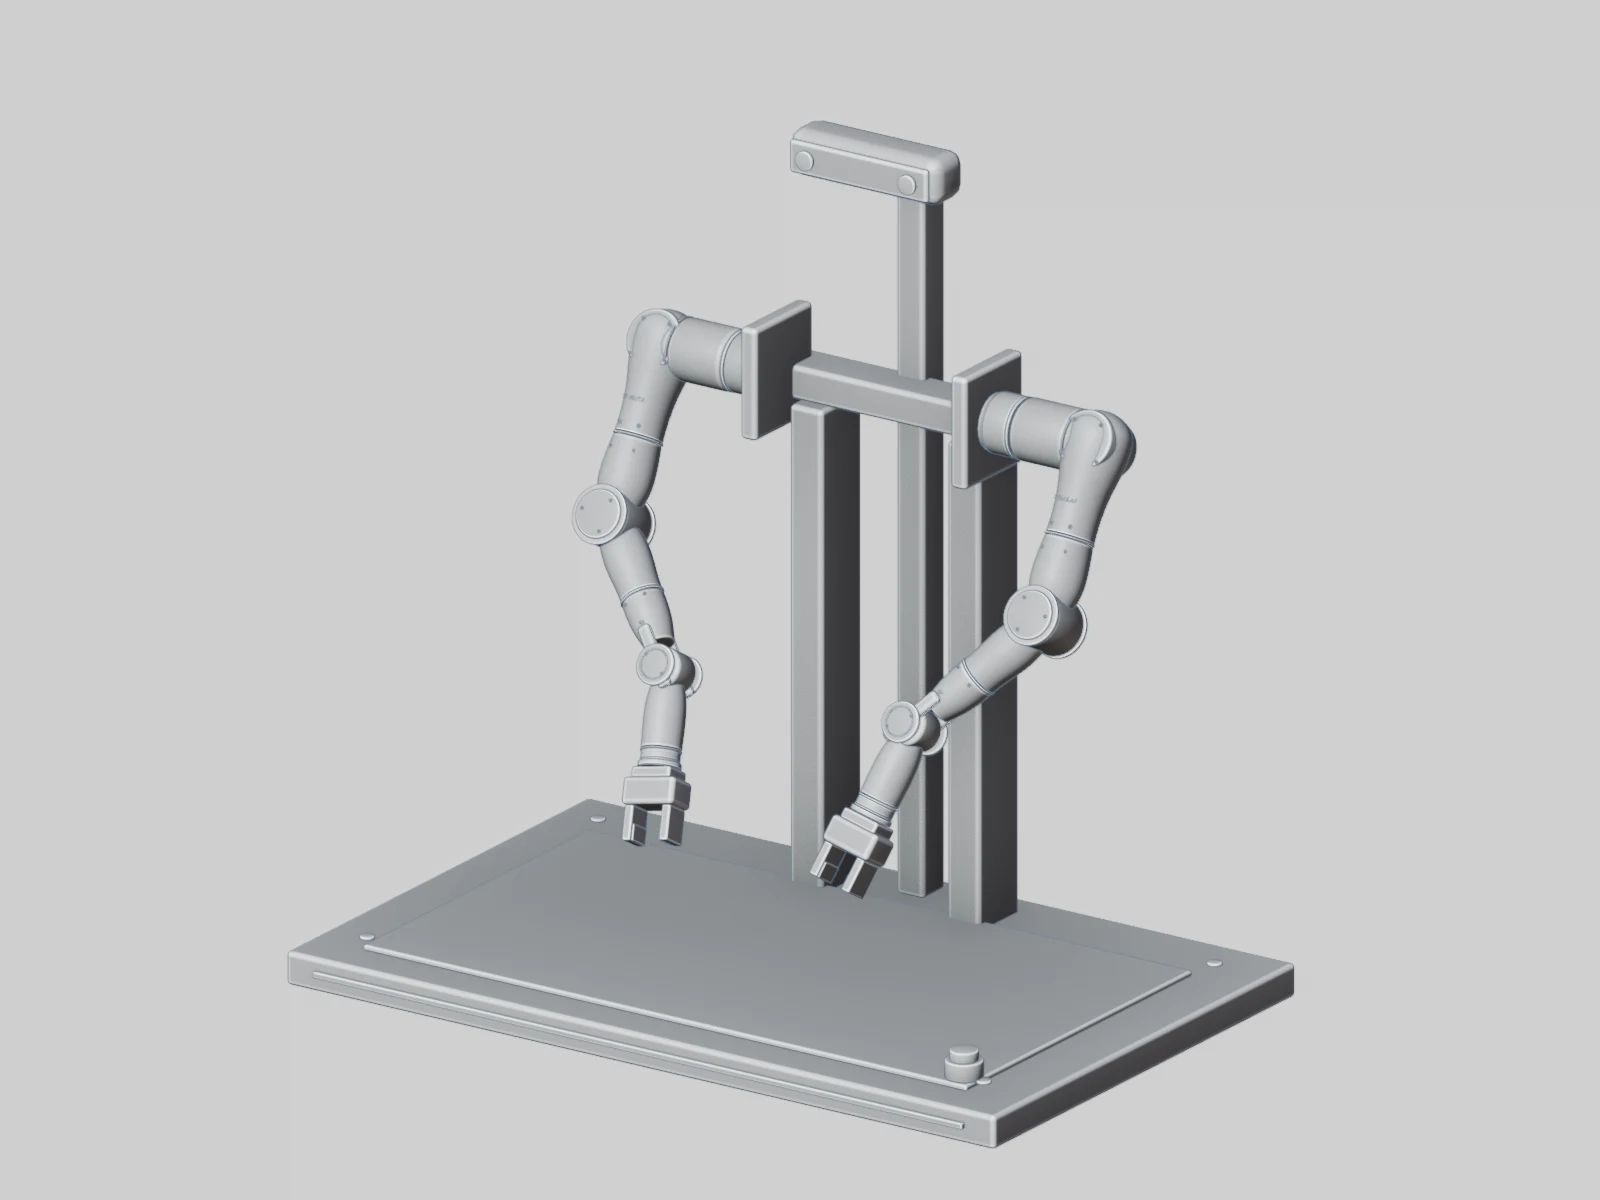
ATLAS D / IN THREE DIMENSIONS
旋转查看 A7 双臂、桌面安装与视觉布局。固定工位保留清晰的任务空间,连接示范记录与真机验证。
BUILT AROUND YOUR TASK
从双臂执行开始,按需增加主端、视觉与学习工具。
双臂执行工位
以双 A7 执行臂为基础,搭配稳固的桌面安装与任务末端,开展抓取、协作操作和策略执行实验。
双臂协作 · 操作研究 · 策略验证
ONE PLATFORM. ROOM TO EXPAND.
执行、感知、操作输入与计算分别选型,让每一次扩展都有清晰接口。
A7 执行模块
左右两台七轴 A7 构成双臂执行端,围绕协作操作、示范采集与策略验证开展研究。单臂工位与同构主端可沿用同一机械臂平台。
左右臂的安装、坐标系与零点分别核对;单臂标称参数不等于整机实测能力。
探索 A7 机械臂与交互 3DFROM DEMONSTRATION TO DATA
操作输入、机器人状态与视觉在同一任务中记录,保留时间关系、标定和配置版本。
OPERATOR
可选双 A7 同构主端
或适配轻量主臂、手柄、手套
EXECUTION
关节 / 位姿映射
任务末端与本地控制
DATA
指令、状态、视觉、末端数据
配对任务事件和标定版本
双 A7 执行端为基础;仅选择双 A7 同构主端组合时,整套包含 4 台 A7。 双向力反馈、跨网络延迟及不同输入方式的适配能力需要专项验证。
LOCAL CONTROL. FLEXIBLE COMPUTE.
从桌面采集到学习研究,分别规划机器人控制、工位计算与训练资源。
关节与机构控制、使能、限位、急停与状态监测。
传感器接入、同步、采集与本地缓存,按需增加策略推理。
遥操界面、数据处理、模型研发、训练和评估。
数据管理、模型版本与发布,支持私有部署或云端服务。
COMPUTE / CONFIGURED FOR YOUR WORK
RTX 4070 至 RTX 5090,六档主型号方案选配;不默认包含训练云算力。
当前选型:Atlas D · NVIDIA GeForce RTX 4070 · 外置桌面工作站,供电与散热按配置确认 · 方案选型
Ti / SUPER 等变体、显存容量、整机电源与云训练资源另行确认。此处仅记录当前页面选型,不提交订单、不预留库存,也不承诺训练速度或兼容性。
READY FOR YOUR NEXT EXPERIMENT
从安装到数据,明确每一次集成需要保留和核对的内容。
确认桌面承载、双臂间距、支架和夹具,预留操作者空间及线缆路径。
控制、计算和驱动分区规划,确认供电、保护、使能、急停及失联回退。
核对左右臂零点、相机内外参、末端工具坐标,以及驱动与接口版本。
保存配置、时间关系、任务事件与数据版本,完成低速试运行、采集和回放验证。
| 模块 | 基础方案 | 任务选配 |
|---|---|---|
| 执行臂 | Atlas A7 七轴工作端 × 2 | 按左右臂版本、安装方向与末端配置确认 |
| 遥操主端 | 不默认包含主端机械臂 | 双 A7 主端 × 2;主从组合共 4 台 A7 |
| 桌面安装 | 双臂固定支架与工位布置 | 夹具、工装、安装间距及紧固件按现场确认 |
| 末端工具 | 按任务确定连接方案 | 平行夹爪、eHand-6、触觉或专用工具 |
| 工位视觉 | 按任务确定观察与标定方案 | 相机型号、数量、支架与照明逐项配置 |
| 计算与存储 | 本地控制、采集与记录方案 | 外置 GPU 工作站、训练云资源及存储扩容 |
图中设备数量不等于标准装箱数量。双臂工作端、遥操主端及附件在交付清单中分别确认。
| 单臂自由度 | 7 轴(7-DOF) |
|---|---|
| 单臂自重 | 4.3 kg |
| 单臂最大末端负载 | 3 kg |
| 单臂最大臂展 | 739.45 mm |
| 单臂重复定位精度 | ±0.1 mm |
| 控制模式 | 位置 / 速度 / 力矩 / MIT 混合控制 |
| 示教功能 | 重力补偿、零力拖动记录与轨迹回放 |
| 示教采样率 | 100 Hz;不等于整机控制或策略推理频率 |
以上为 A7 手册标称,不将单臂负载相加作为双臂协同承载。末端质量、重心、动态姿态与安装刚度需共同校核。
| 工作台 | 稳固固定工位;台面承载、平面度与抗倾覆条件按双臂布局校核 |
|---|---|
| 安装与工作区 | 核对左右臂零点、安装面、运动包络、末端与工装干涉 |
| A7 单臂供电 | DC 48 V;手册要求电源至少满足 6 A |
| 平台配电 | 双臂、相机、末端与工作机分别核算,不直接套用单臂电源容量 |
| 机械臂通信 | CAN 2.0,1 Mbps;通过配套 USB 转 CAN 接入 |
| 线缆布置 | 电源与通信分路,检查弯曲余量、应力释放与双臂交叉区域 |
| 安全与恢复 | 急停、限位、使能状态、失联处理与人工接管按实际控制系统验证 |
| 开发环境 | Ubuntu 22.04 LTS;ROS 2 Humble |
|---|---|
| 开发接口 | Python / C++ SDK,驱动、固件和接口版本随交付确认 |
| 规划与仿真 | MoveIt2、Gazebo、URDF;工程模型需与实机版本匹配 |
| 机器人记录 | 左右臂关节位置、速度、力矩相关值、动作指令与控制状态 |
| 多模态记录 | 视觉、末端与任务事件按实际设备接入;保留原始时间戳 |
| 数据组织 | 按任务 / session / episode 关联设备、标定、操作者和软件版本 |
| 质量与回放 | 检查记录完整性、时间关系、失败事件与低速回放,导出格式按项目确定 |
| 训练与验证 | 外置工作站或云端训练;策略部署前完成仿真与分级实机评测 |
跨设备对齐、动作映射与任务效果按项目验证;网页 3D 用于外观沟通。
执行臂统一采用 Atlas A7;桌面支架、视觉、主端、计算与末端可按任务组合。
Atlas D 基于双 A7 的桌面集成方案,安装、载荷与工作空间按项目配置确认。
LET’S BUILD YOUR NEXT EXPERIMENT
告诉我们研究方向、工位条件与已有设备,一起明确执行、视觉、遥操和计算方案。